
CDMO 生物医学实验室实现高效力学测试自动化的 5 个步骤
自动毁形 (AD) 安全注射装置的生产是许多合同开发和制造组织 (CDMO) 的核心业务。力学测试在 AD 注射器上市前对其安全性和有效性进行评估。随着 AD 装置行业预计到 2028 年将增长至 133 亿美元以上,CDMO 内部的实验室将更频繁地执行更多测试。在这里,我们将探讨基于协作机器人的系统如何通过最大限度地提高重复性和效率,帮助这些实验室应对日益增长的工作量。
第 1 步 – 了解实验室的需求
CDMO 内部的实验室是节奏极快的环境,需要处理具有独特要求的多种客户产品。因此,在选择力学测试系统时,灵活性和可靠性是关键考虑因素。机器必须:
- 兼容多种测试方法和流程,以满足每个客户的要求;并且
- 确保样品符合 ISO 11608-1 以及任何其他内部标准的剂量准确性要求。
操作员错误导致的偏差将立即导致生产停止,并因故障排除而造成长时间的延误。
鉴于这些挑战,转向能够最大限度提高灵活性并最大限度降低人为错误风险的自动化系统似乎是直观的选择。但并非所有的自动化解决方案都是平等的,也没有一种万能的方法。考虑到这一点,在选择自动化系统之前需要考虑的关键因素包括:
- 预期测试量;
- 测试频率;
- 更换频率;
- 生产集成水平;
- 数据收集和存储;
- 试样/样品信息;以及
- 物理空间限制。
第 2 步 – 为您的实验室选择合适的自动化方案
在评估了实验室的所有需求后,您应该考虑哪种自动化系统能满足这些需求。自动化解决方案的范围从简单的双轴平台到先进的六轴机器人。然而,基于协作机器人的系统通常最适合 CDMO 实验室环境。
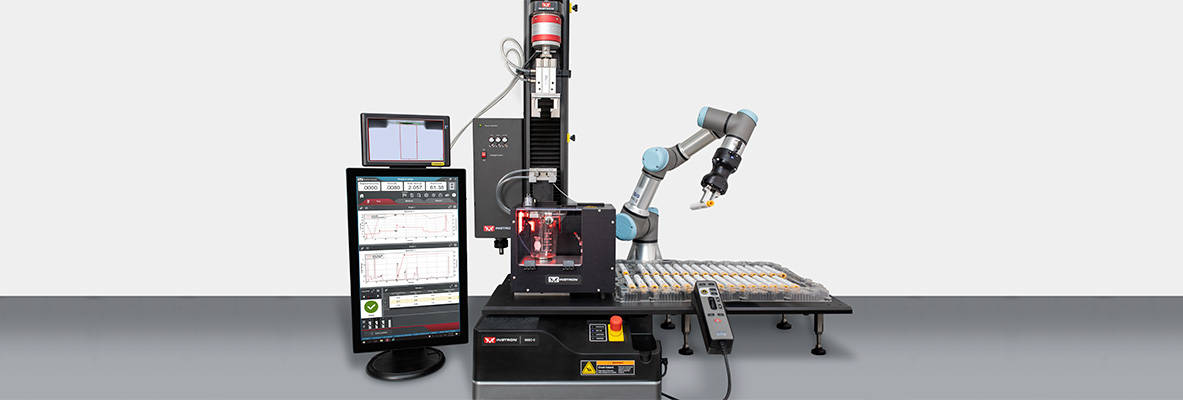
例如,英斯特朗 (Instron) 的 CT6 协作机器人测试系统 易于编程,可以毫不费力地适应测试不同的产品试样。您只需对装载/卸载顺序进行一些简单的修改即可。
附件是另一个重要的考虑因素。例如,协作机器人上的气动载荷可控夹具非常适合处理各种 AD 装置。这一特性确保了每个试样(无论其几何形状如何)在测试过程中都能得到一致的处理,从而最大限度地降低了偏差风险。
第 3 步 – 为成功做好准备
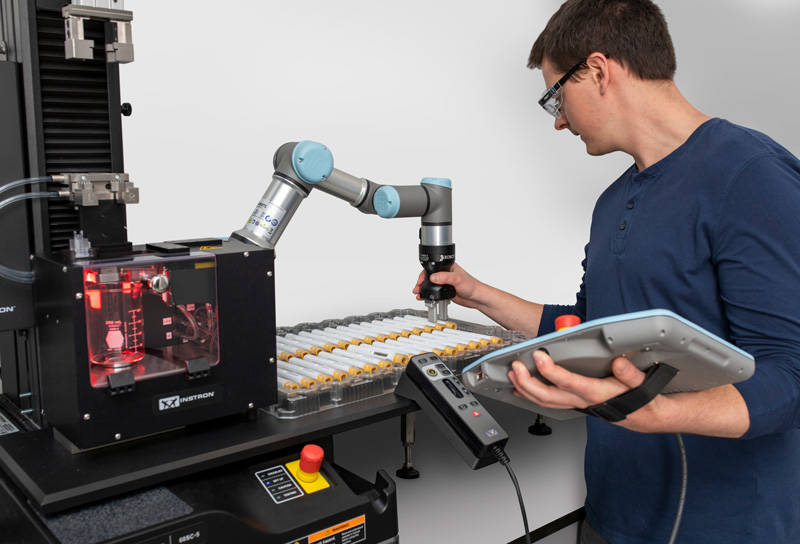
现在您已经选择了基于协作机器人的测试系统,是时候关注设置过程了。首先,考虑位置。实验室空间的布局如何?样品将如何装载到系统中?例如,如果测试完全集成到制造工作流中,协作机器人可能需要靠近生产线。
装载程序是另一个重要的考虑因素。诸如 CT6 之类的先进协作机器人系统使您能够为多种 AD 装置定制夹具和试样托盘。您甚至可以定制系统,使其直接处理来自生产线的装置托盘,从而最大限度地缩短设置时间。您只需向供应商提供正确的托盘尺寸,以便他们确保有相应的功能将其置于工作区的中心。
第 4 步 – 充分利用您的数据
最新的力学测试自动化技术提供了大量富有洞察力的数据。有效利用这些数据是随着时间的推移提高效率、吞吐量和重复性的关键。以下是关于如何充分利用数据的一些重要提示:
- 利用条形码 – 这样您可以自动输入相关数据,有助于加快输入过程并最大限度地减少错误;
- 选择合格/不合格标准 – 此功能允许您轻松控制备用工作流,将缺陷部件与批次中的其余部分分开;以及
- 利用 Bluehill Central – 这款由英斯特朗开发的软件可确保所有客户数据得到适当隔离,创建不同的组来存储方法、样品和测试报告。
第 5 步 – 简化维护
在 AD 装置测试中使用自动化的优势之一是协作机器人几乎不需要维护。在典型的注射器测试应用中,试样往往比协作机器人的负载能力轻得多,这意味着您不会给系统带来太大负担。例如,市场上一些较小容量的协作机器人负载能力为 3kg,而大多数 AD 装置的重量不到 250g。
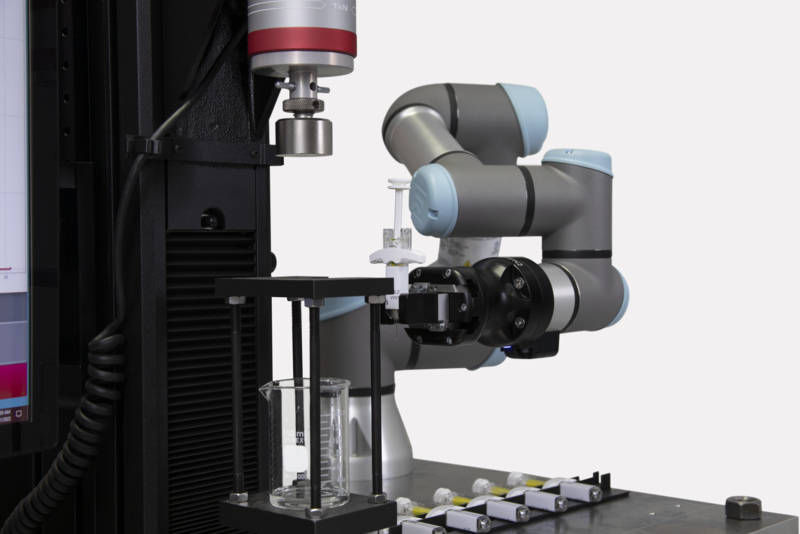
然而,一些维护操作对于减少停机时间和延长系统寿命至关重要。首先,为了确保功能正常,必须每天清洁夹指和架子。灰尘和污垢可能会积聚在夹具指上,使处理试样变得更加困难,并增加误操作的风险。橡胶夹指可能会导致试样粘连,可能需要更频繁地清洁。
另一项重要的日常维护是每月检查所有电缆、通风和气流,以核实状况。
您还应至少每月评估一次螺钉和螺栓的紧固程度。自动化系统的重复运动会导致螺钉和螺栓随着时间的推移而松动——即使是那些配备了螺纹锁固剂的螺钉和螺栓也是如此。
结论
力学测试自动化将长期存在,基于协作机器人的系统是解决 CDMO 内部测试实验室面临的许多挑战的灵活且高效的解决方案。随着对 AD 注射器需求的持续增长,基于协作机器人的系统可以帮助您的实验室更高效地处理更多客户请求,最大限度地提高测试准确性和吞吐量。
基于协作机器人的自动化正在改变 CDMO 实验室的力学测试——帮助团队以更高的准确性、吞吐量和重复性处理更多客户请求。准备好看看英斯特朗的 CT6 协作机器人测试系统能为您的实验室做些什么了吗?
订阅 Instron 更新
随时掌握行业趋势、测试标准、应用案例、技巧与窍门等更多资讯!